Shenzhen Réunion Electronics Co., Ltd.
Nouvelles

Comment sélectionner les connecteurs pour les robots de mouvement : 3 considérations essentielles

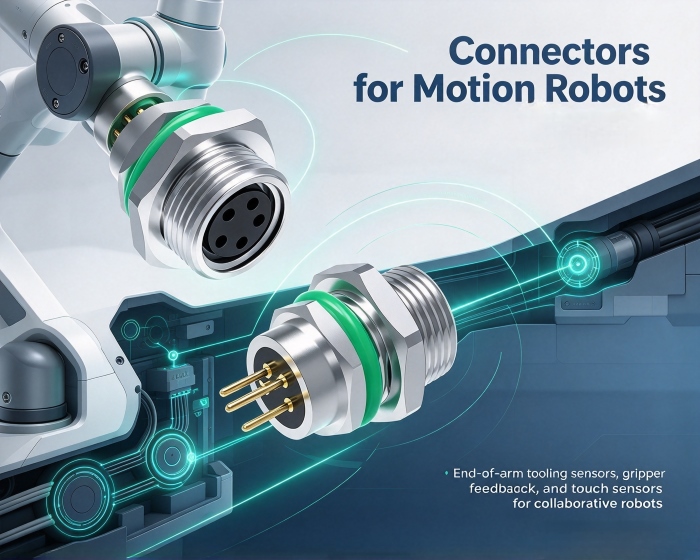
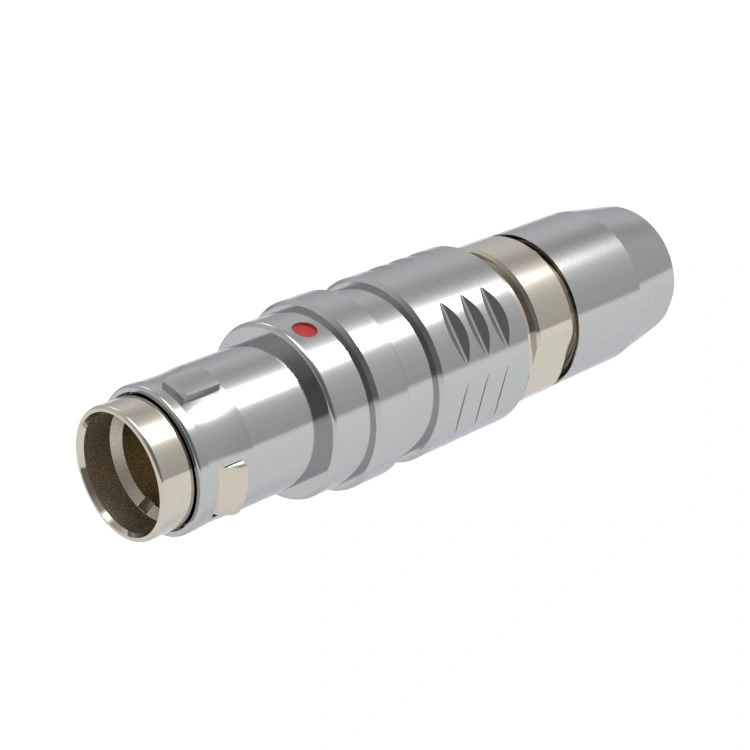
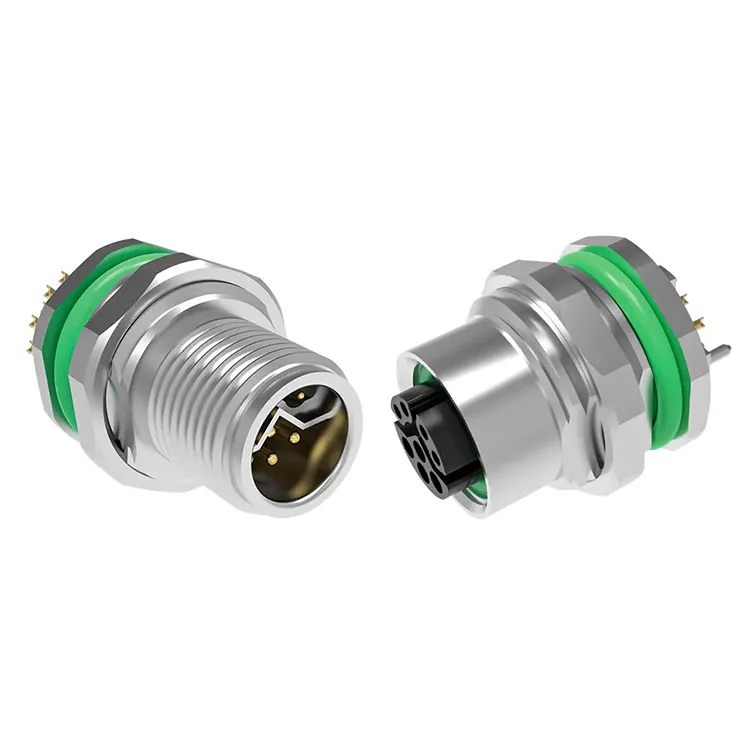
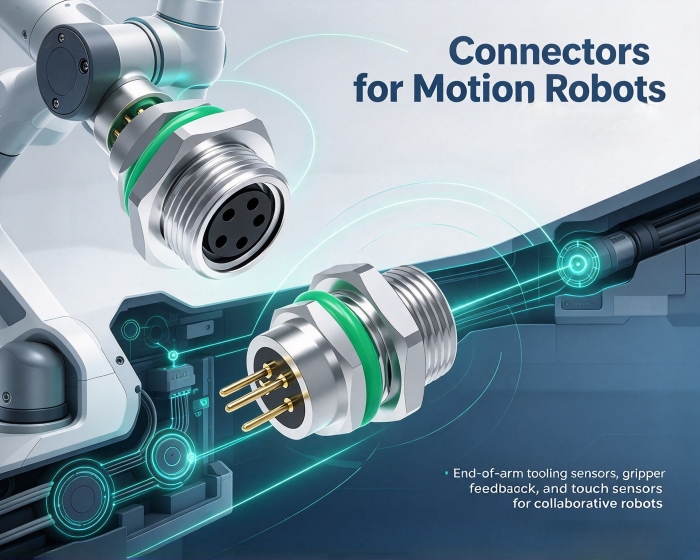
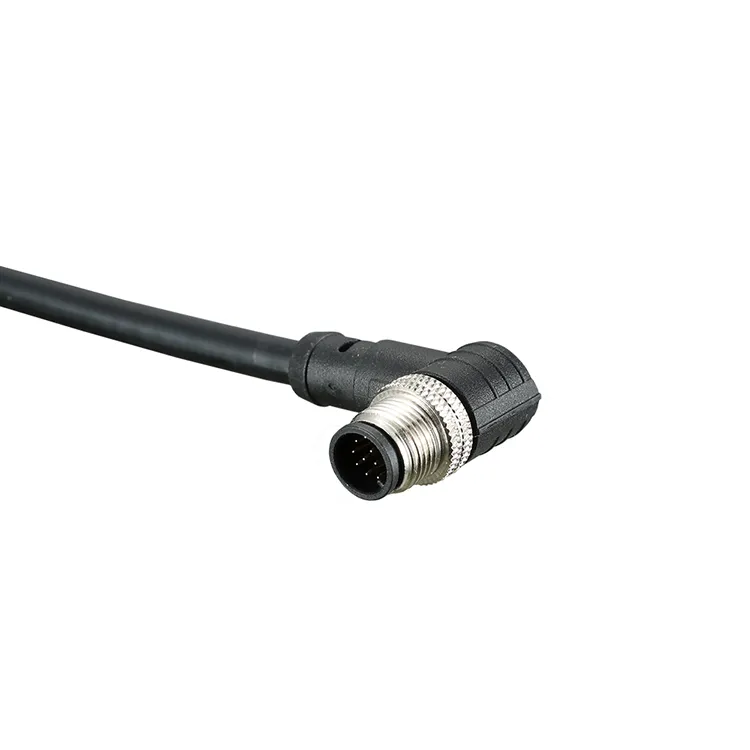
Les articulations des robots à mouvement à grande vitesse nécessitent un mouvement composite tridimensionnel à haute fréquence, et les connecteurs sont soumis à des vibrations, des torsions et une usure continue par micro-mouvement. Les robots industriels traditionnels ont des trajectoires de fonctionnement relativement fixes et leurs connecteurs fonctionnent principalement comme des voies d'alimentation et de signal ; Cependant, dans les scénarios de mouvement à grande vitesse, la défaillance se produit rarement instantanément mais s'accumule plutôt progressivement au cours d'un mouvement continu. La logique derrière la sélectioncconnecteurs pour robots de mouvementdevrait être fondée sur la dérivation des exigences de conception à partir de ces conditions d'exploitation.


Pourquoi la fiabilité mécanique est-elle une priorité ?

Dans les environnements soumis à des vibrations continues, les connecteurs à friction standard peuvent subir un desserrage progressif. Les bornes se déplacent légèrement pendant la vibration, provoquant une diminution progressive de la pression de contact, ce qui entraîne finalement des pertes de signal ou des coupures de courant.

Les caractéristiques de conception résolvant ce problème comprennent : le verrouillage positif et le verrouillage secondaire, tels que le mécanisme Connector Position Assurance (CPA), qui utilise des butées mécaniques pour empêcher le désengagement accidentel des bornes ; et une conception de contact redondant, où des contacts doubles ou deux contacts indépendants maintiennent la conductivité même si un seul contact s'use. Dans les emplacements critiques tels que les modules communs, ces caractéristiques de fiabilité mécanique doivent avoir préséance sur d’autres considérations. Pour les connecteurs utilisés dans les robots à mouvement, les mécanismes de verrouillage résistants aux vibrations constituent une exigence fondamentale dans les applications à mouvement continu.


Comment l’intégrité du signal est-elle assurée ?

La demande de bande passante de données dans les systèmes robotiques à grande vitesse continue d'augmenter. Le traitement de la vision en temps réel, le contrôle de mouvement et la détection de l'environnement sont fortement couplés, ce qui nécessite souvent que les signaux différentiels à grande vitesse et les lignes électriques soient acheminés en parallèle au sein de joints compacts.

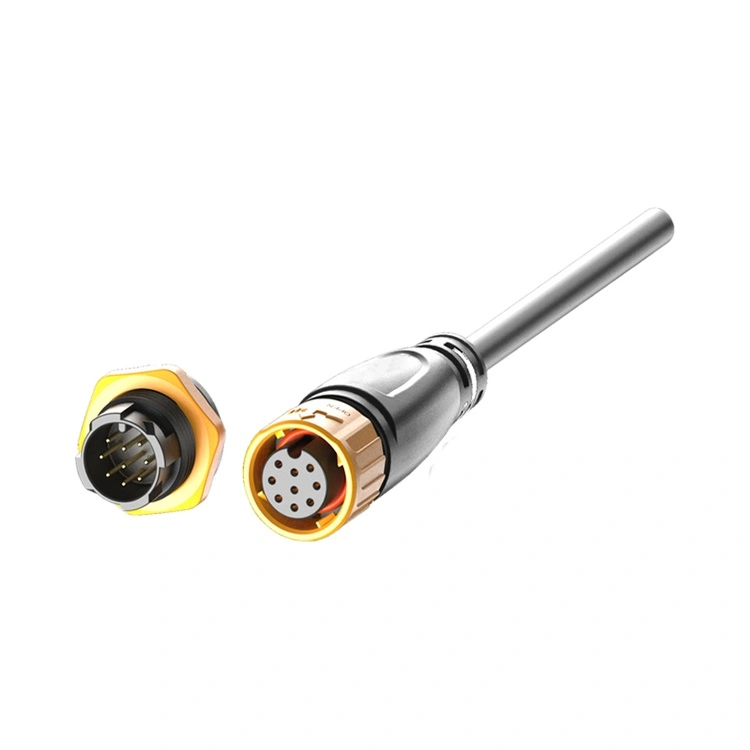
Dans cette configuration, les interférences électromagnétiques (EMI) constituent une préoccupation majeure. Les conceptions de blindage qui utilisent des structures à impédance contrôlée aident à réduire l'atténuation du signal et la diaphonie entre le signal et les lignes électriques. Dans les applications servocommandées,connecteurs pour robots de mouvementdoit transporter des courants de plusieurs ampères tout en maintenant une communication claire via des canaux de signal pour les encodeurs, les capteurs et autres composants. Les connecteurs hybrides réalisent une isolation électrique et une intégration mécanique au sein d'une seule interface, réduisant ainsi la complexité du câblage et le nombre de points de connexion.


Comment faire des compromis en matière d’adaptation spatiale ?

L'espace interne au sein des articulations du robot est relativement limité. Lorsque les connecteurs sont accouplés dans des espaces confinés, ils peuvent être soumis à des contraintes d'assemblage non axiales qui, au fil du temps, peuvent provoquer une déformation du boîtier ou un déplacement des bornes.

Une conception flottante peut absorber les déplacements provoqués par les tolérances d'assemblage et les vibrations opérationnelles, réduisant ainsi l'impact des contraintes d'assemblage sur les bornes. Les solutions à pas étroit et à profil bas sont directement adaptées aux espaces compacts, minimisant l'assemblage forcé dû aux contraintes d'espace. Une fois les deux premiers critères remplis, sélectionnez la solution la plus compacte possible. Convenableconnecteurs pour robots de mouvementdans un espace limité nécessite un équilibre entre fiabilité et compacité.


Comment la vérification doit-elle être effectuée après la sélection ?

Une fois la sélection terminée, il est recommandé de confirmer auprès du fournisseur si le produit a subi des tests de durée de vie dynamique, y compris des données de performances dans des conditions de vibration, de torsion et de mouvement composite. Les paramètres électriques statiques ne sont qu’un point de départ ; la fiabilité dans des conditions de fonctionnement dynamiques est la mesure de base pourconnecteurs pour robots de mouvement.


À propos de nous

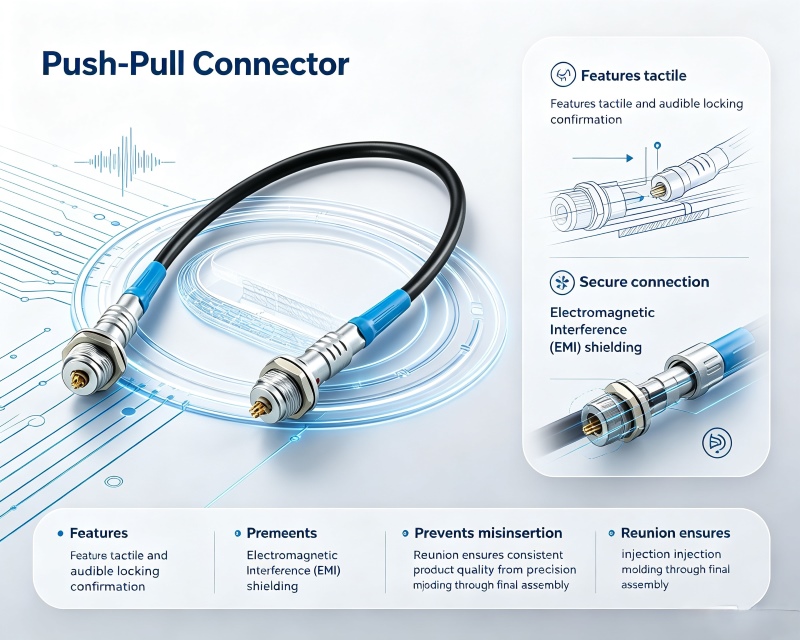
La Réunion possède une vaste expérience dans les connecteurs autobloquants push-pull. Son mécanisme de verrouillage résistant aux vibrations et sa conception compacte répondent aux exigences de fiabilité mécanique et d'économie d'espace des robots à mouvement rapide. La sélection d'un connecteur basée sur des scénarios de défaillance permet une adéquation plus précise aux besoins réels que la simple comparaison des spécifications.


Actualités connexes
Laissez-moi un message
X
Nous utilisons des cookies pour vous offrir une meilleure expérience de navigation, analyser le trafic du site et personnaliser le contenu. En utilisant ce site, vous acceptez notre utilisation des cookies. politique de confidentialité
RejeterAccepter